
Dalam AI fizikal, model jarang sekali menjadi penghalang — datalah yang menjadi penghalang. Dasar robot yang berjalan dengan sempurna dalam demo dan kemudian terhenti di gudang langsung hampir selalu gagal pada data yang tidak pernah dilihatnya, bukan pada seni binanya. Itu menimbulkan persoalan bajet di hadapan setiap pasukan robotik: apabila anda memutuskan antara data sintetik vs data dunia sebenar untuk robotik, yang mana satukah yang patut anda beli? Kedua-duanya mempunyai kekuatan sebenar, kedua-duanya mempunyai kos sebenar, dan jawapan yang tepat bergantung pada kedudukan projek anda hari ini.
Poin-poin utama
- Data sintetik adalah murah, boleh diskala dan selamat untuk menjana kes pinggir pada jumlah yang banyak.
- Data dunia sebenar menangkap hingar sensor dan kebolehubahan ekor panjang yang terlepas pandang oleh simulasi.
- Jurang sim-ke-nyata merupakan sebab utama model sintetik sahaja gagal dalam penggunaan.
- Skala kos pengumpulan data dunia sebenar dengan jam penangkapan; skala sintetik dengan harga murah setelah dibina.
- Data sintetik mengisi jurang; latihan sauh data dunia sebenar. Hibrid menang pada tahun 2026.
- Beli sintetik lebih awal, beli data dunia sebenar sebelum penalaan halus dan penggunaan.
Apakah data sintetik untuk robotik?

Data sintetik untuk robotik ialah data latihan yang dijana secara buatan yang dihasilkan dalam simulasi dan bukannya ditangkap daripada robot fizikal di dunia sebenar. Enjin fizik atau model dunia memaparkan pemandangan, gerakan dan bacaan sensor serta melabelkan setiap bingkai secara automatik dengan kebenaran asas yang sempurna.
Oleh kerana simulator mengetahui kedudukan, jisim dan gerakan setiap objek dengan tepat, ia menghasilkan label yang sempurna pada kelajuan yang tidak dapat ditandingi oleh saluran manual. Data sintetik merangkumi empat jenis luas: penglihatan (imej bersegmen, pencahayaan yang pelbagai), 3D dan kedalaman (awan titik, peta navigasi), gerakan (trajektori, sudut sambungan, halaju) dan interaksi (pemahaman, sentuhan, perlanggaran). Pengacakan domain — mengubah warna, tekstur dan pencahayaan secara sengaja melebihi julat yang realistik — mendorong model untuk menumpukan pada ciri yang berkaitan dengan tugas.
Rawak domain: Teknik yang mengubah penampilan simulasi melangkaui had realistik supaya model digeneralisasikan kepada keadaan sebenar yang tidak pernah ditunjukkan secara eksplisit.
[Baca Juga: Susunan set data AI Fizikal ]
Apakah data dunia sebenar untuk robotik?
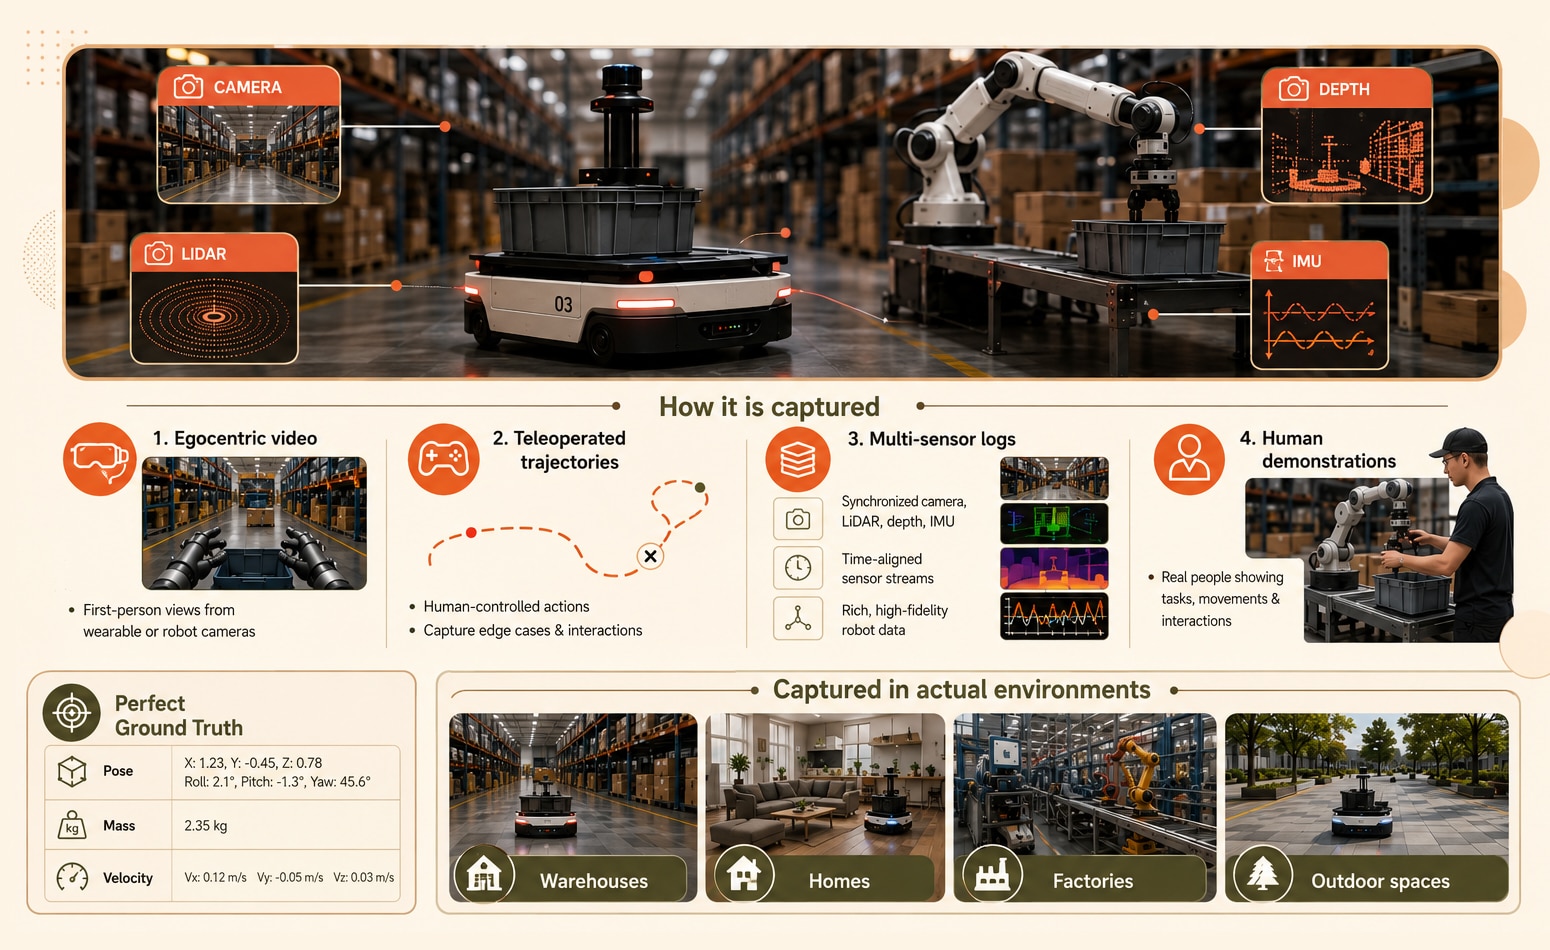
Data dunia sebenar untuk robotik ialah data latihan yang diambil daripada sensor fizikal, teleoperasi atau demonstrasi manusia dalam persekitaran sebenar. Ia membawa hingar sebenar, perubahan pencahayaan dan kebolehubahan yang tidak dapat diramalkan yang ditemui oleh robot sebaik sahaja ia meninggalkan makmal.
Inilah data yang mendasari model dalam realiti. Ia merangkumi video egosentrik (orang pertama), trajektori manipulasi teleoperasi, log berbilang sensor yang menggabungkan kamera, LiDAR, kedalaman dan strim IMU serta rakaman demonstrasi manusia. Pengumpulan data dunia sebenar Shaip merangkumi video egosentrik, teleoperasi dan penangkapan manipulasi merentasi pelbagai persekitaran global — senario varians tinggi yang sukar dihasilkan semula oleh simulasi.
Data egosentrik: Rakaman video dan sensor orang pertama yang dirakam daripada kamera kepala, dada atau yang dipasang di pergelangan tangan, mencerminkan apa yang dilihat oleh robot semasa tugasan.
Data sintetik vs data dunia sebenar: bagaimana perbandingannya?
Data sintetik dan dunia sebenar menyelesaikan masalah yang bertentangan. Data sintetik menang dalam kos, skala dan liputan kes pinggir; data dunia sebenar menang dalam realisme, kesetiaan sensor dan kebolehpercayaan untuk penggunaan. Jadual di bawah memetakan kompromi yang paling ditimbang oleh pembeli.
Apakah jurang sim-ke-nyata — dan mengapa ia penting?
Jurang prestasi antara simulasi dan sebenar ialah penurunan prestasi yang berlaku apabila model yang dilatih dalam simulasi memenuhi keadaan dunia sebenar, latihannya tidak pernah dihasilkan semula. Ia merupakan sebab terbesar model robotik sintetik sahaja gagal dalam pengeluaran.
Anggaplah ia seperti seorang juruterbang yang hanya pernah menerbangkan simulator. Mereka boleh berjaya dalam setiap senario yang telah ditetapkan, tetapi kali pertama pergolakan sebenar melanda — jenis yang diratakan oleh simulator — latihan mereka menunjukkan hadnya. Robot bertindak dengan cara yang sama: sistem yang menguasai gudang maya yang bersih boleh membeku apabila forklift sebenar muncul dari sudut yang tidak dimodelkan, atau apabila cahaya matahari membanjiri sensor dengan cara yang tidak pernah dirakam oleh penyaji.
Simulasi bergantung pada andaian fizik yang dipermudahkan, dan ia jarang memodelkan artifak sensor, kes pinggir bahan atau keadaan yang benar-benar bertentangan. Data dunia sebenar menutup jurang tersebut dengan meletakkan model dalam ekor panjang kebolehubahan yang hanya terkandung dalam tangkapan fizikal.
[Baca Juga: Apa yang diperlukan oleh model VLA daripada data latihan ]
Bagaimanakah perbandingan kos data sintetik berbanding data dunia sebenar?
Perbezaan kos antara data sintetik dan data dunia sebenar adalah berstruktur, bukan sekadar soal tanda harga. Data sintetik membawa kos pendahuluan yang tinggi untuk membina saluran penjanaan, selepas itu kos marginal setiap bingkai tambahan akan berkurangan kepada pengiraan sahaja. Data dunia sebenar berfungsi dengan cara yang bertentangan: skala kos secara kasar linear dengan setiap jam penangkapan fizikal dan setiap jujukan berlabel.
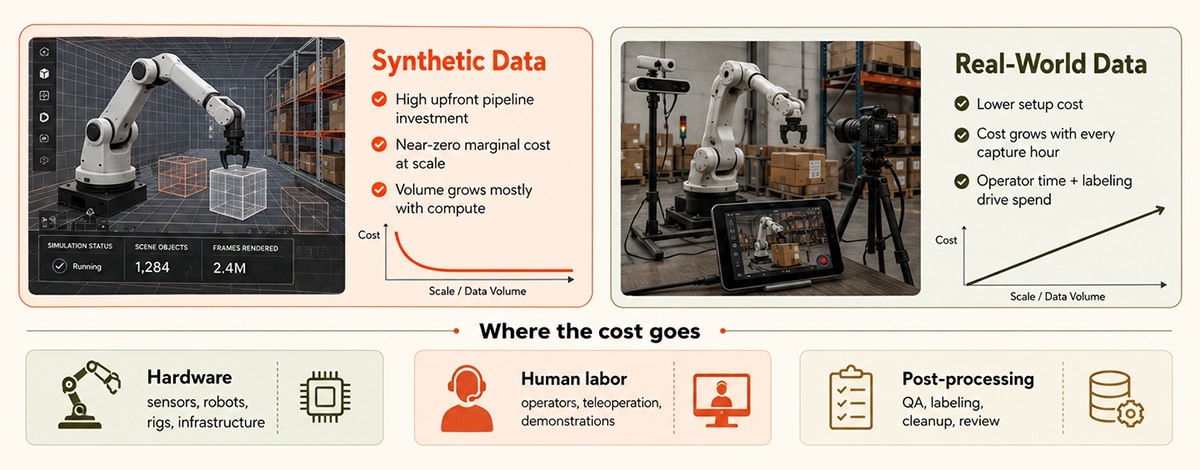
Kos data latihan robot terbahagi kepada tiga bahagian — perkakasan, tenaga kerja manusia dan pemprosesan pasca — dan keseimbangan antara kedua-duanya bergantung pada pendekatan anda:
- Sintetik: pelaburan saluran paip pendahuluan yang tinggi, kos marginal hampir sifar untuk skala volum.
- Dunia sebenar: persediaan yang lebih rendah, tetapi kos meningkat dengan setiap jam penangkapan, masa pengendali dan pelabelan.
- Hibrid: sintetik menyerap beban isipadu tinggi; perbelanjaan dunia sebenar tertumpu di tempat yang paling penting bagi realisme.
Asimetri ini merupakan inti pati keputusan pembelian. Data sintetik membolehkan anda berskala murah sebaik sahaja saluran paip wujud, manakala data dunia sebenar adalah tempat bajet tertumpu apabila anda menghampiri pelaksanaan. Walau bagaimanapun, kos yang lebih rendah tidak sama dengan risiko yang lebih rendah — dan di situlah keputusan menjadi terperinci.
Yang manakah patut anda beli untuk projek AI fizikal anda?
Beli data sintetik apabila anda memerlukan skala, keselamatan dan kelajuan pada awal pembangunan; beli data dunia sebenar apabila anda perlu merapatkan jurang simulasi kepada sebenar sebelum penalaan halus dan penggunaan. Peringkat projek anda, bukan ideologi, harus memacu perpecahan.
Bayangkan sebuah syarikat logistik bersaiz sederhana membina robot mudah alih autonomi untuk pusat pemenuhan baharu. Pada awalnya, mereka tidak mempunyai perkakasan di atas lantai, jadi mereka bergantung hampir sepenuhnya pada data sintetik — menjana beribu-ribu susun atur lorong maya, tumpahan dan pertemuan forklift yang hampir berlaku untuk melatih persepsi dan navigasi dengan selamat. Apabila unit fizikal pertama tiba, keadaan berubah: mereka melabur dalam penangkapan dunia sebenar kemudahan sebenar mereka untuk menyelaraskan tingkah laku terhadap kebiasaan yang tidak diramalkan oleh simulator — lantai reflektif, silauan dok pemuatan pada pukul 4 petang, palet yang dibalut dengan filem yang luar biasa. Sintetik membuatkan mereka bergerak; data dunia sebenar menjadikannya boleh digunakan.
Kerangka kerja keputusan praktikal:
- Pra-perkakasan atau R&D awal → pemberat ke arah sintetik kepada pra-latihan dan ujian tekanan.
- Senario yang jarang berlaku, berbahaya atau sensitif privasi → sintetik untuk menjananya dengan selamat pada kelantangan.
- Penalaan halus untuk persekitaran tertentu → data dunia sebenar daripada persekitaran tersebut.
- Pengesahan dan pensijilan keselamatan → data dunia sebenar, setiap masa.
Mengapa strategi data robotik hibrid menang pada tahun 2026
Strategi data robotik hibrid menggunakan data sintetik untuk mengisi jurang tertentu sambil mengukuhkan latihan pada data dunia sebenar yang mendasarkan model pada kebolehubahan tulen. Inilah pendekatan yang digunakan oleh pasukan produksi sebaik sahaja projek perintis sintetik sahaja mencapai tahap simulasi ke tahap sebenar.
Penaakulannya mudah. Data sintetik memberikan jumlah dan kes pinggir; data dunia sebenar memberikan realisme dan kepercayaan. Shaip menambat program AI fizikal pada demonstrasi dunia sebenar dan data egosentrik sambil menyokong penjanaan sintetik untuk bahagian yang lebih besar — supaya pasukan mendapat skala tanpa mengorbankan asas yang memastikan robot selamat di atas lantai. Bagi pasukan yang memerlukan set data sedia ada dengan cepat, pelesenan data sedia ada yang dikurasi boleh memendekkan laluan selanjutnya.
Bagaimanakah anda menilai rakan kongsi data robotik?
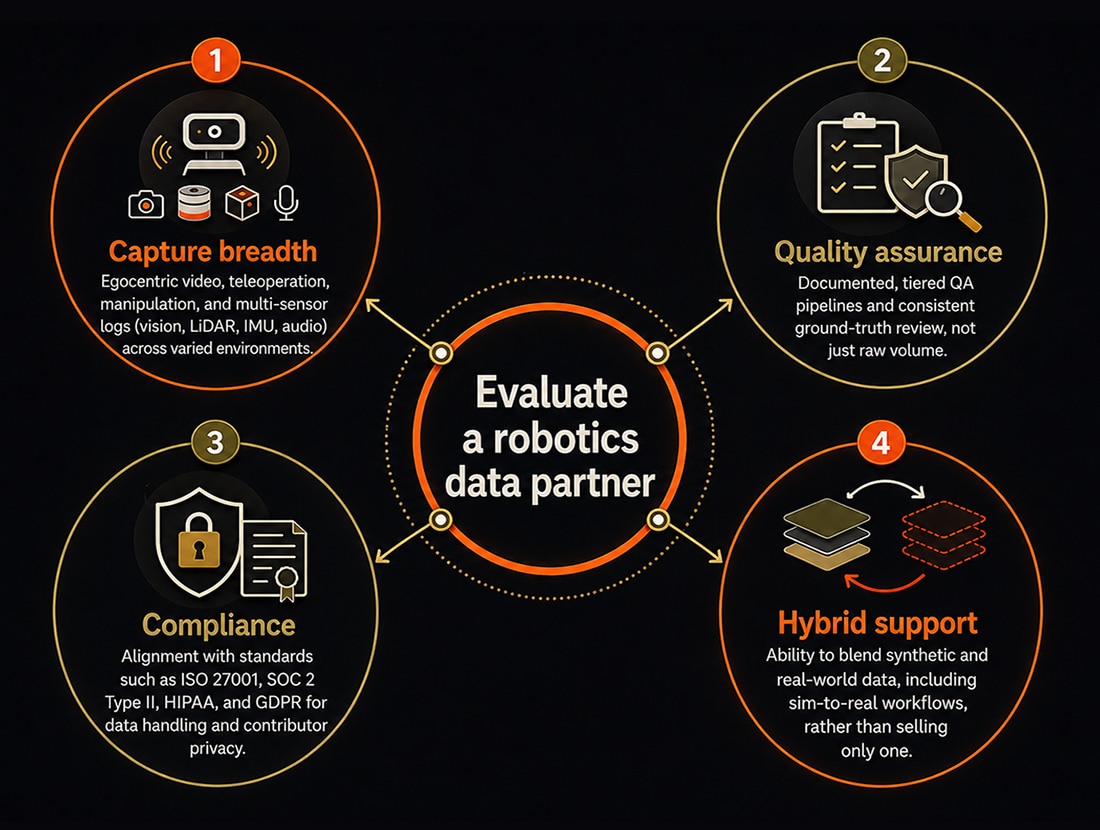
Nilaikan rakan kongsi data robotik berdasarkan keupayaan penangkapan dunia sebenar, liputan perwujudan, jaminan kualiti dan pematuhan — bukan harga sahaja. Oleh kerana pengumpulan dunia sebenar menyentuh persekitaran sensitif dan penyumbang manusia, keselamatan dan tadbir urus adalah penting seperti ketepatan label.
- Keluasan tangkapan: video egosentrik, teleoperasi, manipulasi dan log berbilang sensor (penglihatan, LiDAR, IMU, audio) merentasi pelbagai persekitaran.
- Jaminan kualiti: saluran QA berperingkat yang didokumenkan dan semakan kebenaran asas yang konsisten, bukan sekadar jumlah mentah.
- Pematuhan: penjajaran dengan piawaian seperti ISO 27001, SOC 2 Type II, HIPAA dan GDPR untuk pengendalian data dan privasi penyumbang.
- Sokongan hibrid: keupayaan untuk menggabungkan data sintetik dan dunia sebenar, termasuk aliran kerja simulasi kepada sebenar, daripada hanya menjual satu.
Pada setiap kriteria tersebut, perkhidmatan data AI Fizikal Shaip dibina untuk robotik dan pasukan AI yang diwujudkan sebagai rakan kongsi hujung ke hujung — merangkumi pengumpulan multimodal, anotasi VLA dan tindakan kompleks, penjanaan data sintetik, RLHF dan penilaian di bawah satu penglibatan. Shaip merakam daripada persekitaran sebenar tempat model sebenarnya beroperasi — dapur, gudang, kilang, jalan dan kemudahan penjagaan kesihatan — melalui rangkaian pengumpul global yang diuruskan dan bukannya crowdsourcing terbuka, dengan kawalan sejajar ISO 27001, SOC 2 Type II, sedia HIPAA dan GDPR.
Pengalaman itu muncul pada skala besar. Dalam satu program robotik humanoid, Shaip membina tulang belakang operasi data penuh — persediaan pemandangan yang dipetakan QR, penjejakan lima sensor, latihan sederhana dan QA sedia model — untuk menjana 10,000 jam data gerakan VR egosentrik merentasi kira-kira 4,000 peserta dan 100 tugas dalam masa 30 hari sahaja. Baca kajian kes penuh untuk melihat bagaimana program ini distrukturkan daripada persediaan hingga penyampaian sedia penggunaan.





